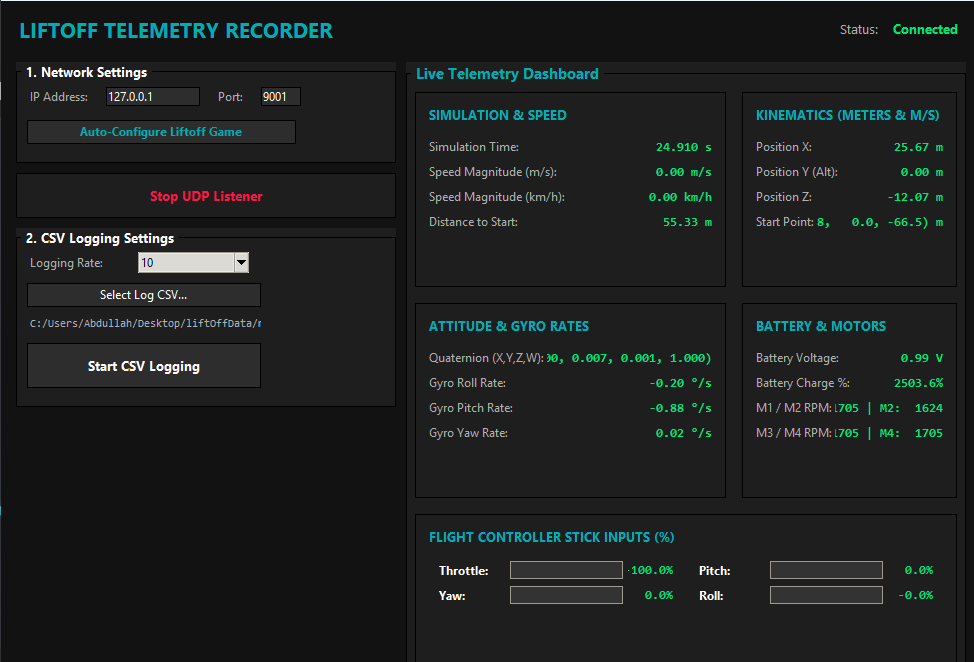
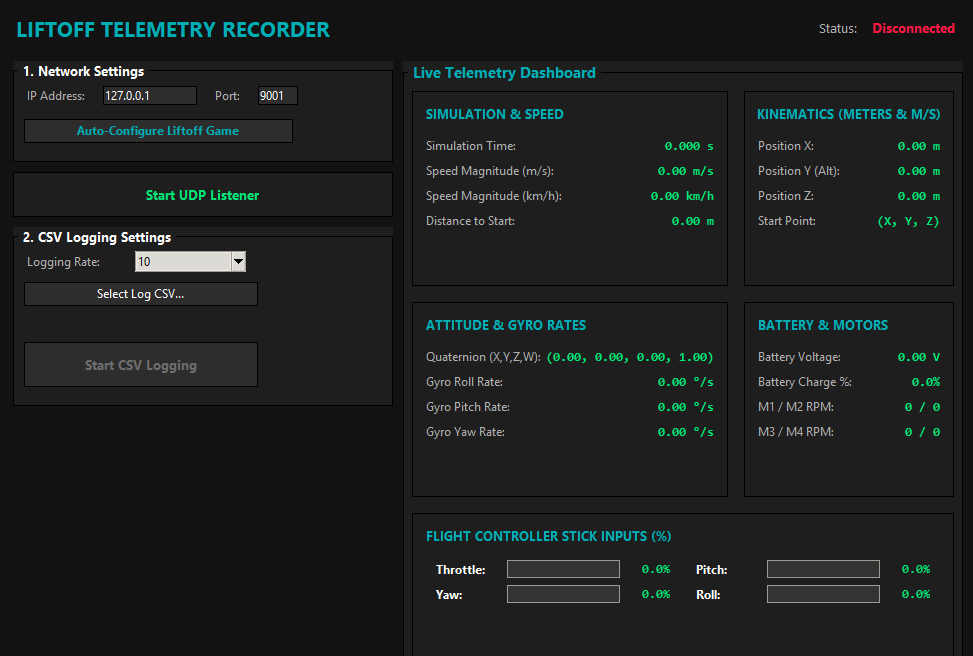
Liftoff FPV drone simülatörünün UDP üzerinden yayınladığı uçuş verilerini gerçek zamanlı alan, canlı panelde gösteren ve CSV dosyasına kaydeden bir Windows uygulaması.
İndirme
Bu sayfanın üstündeki disketle release.zip paketini indirip açın. İçinde iki dosya var:
Liftoff Telemetry Recorder.exe— tek dosyalık uygulama, kurulum gerekmezKULLANIM.md— kısa kullanım notu
Exe imzalı olmadığı için Windows SmartScreen ilk açılışta uyarı verebilir: Ek bilgi → Yine de çalıştır.
Kullanım
- Liftoff'u en az bir kez çalıştırın (uygulama, Liftoff'un ayar klasörünü bu sayede bulur).
- Uygulamayı açın; Network Settings bölümünde IP adresini ve portu kontrol edip Configure Liftoff düğmesine basın. Varsayılan değerler
127.0.0.1ve9001'dir. - Start Listening ile telemetri dinlemeyi başlatın. Liftoff'ta uçmaya başladığınızda panel canlanır.
- Select Log CSV... ile kayıt dosyasının konumunu seçin.
- İhtiyacınıza uygun Logging Rate değerini seçin: 1, 2, 5, 10, 20, 50 Hz ya da Max (Unlimited).
- Start CSV Logging ile kaydı başlatın. Durdurmak için aynı düğmeye tekrar basın.
Configure Liftoff ne yapar?
Liftoff, telemetriyi yalnızca ayar klasöründe bir TelemetryConfiguration.json dosyası varsa yayınlar. Configure Liftoff düğmesi bu dosyayı sizin yerinize yazar:
%USERPROFILE%\AppData\LocalLow\LuGus Studios\Liftoff\TelemetryConfiguration.jsonDosyadaki EndPoint değeri, uygulamada girdiğiniz IP ve porttan (127.0.0.1:9001) oluşur. Ayar değiştiyse Liftoff'u yeniden başlatın.
CSV içeriği
Her satır sabit bir şemayla yazılır, böylece farklı uçuşların kayıtları aynı araçla analiz edilebilir:
| Sütun grubu | İçerik |
|---|---|
| Timestamp, Sim Time | Gerçek saat ve simülasyon zamanı |
| Position | X, Y, Z konumu |
| Start Pos & Dist | Başlangıç konumu ve oradan uzaklık |
| Velocity, Speed | Hız vektörü ve toplam hız |
| Attitude | Drone'un yönelimi |
| Gyro | Açısal hızlar |
| Inputs | Throttle, yaw, pitch, roll kumanda girdileri |
| Battery | Batarya durumu |
| Motors | Motor RPM değerleri |
Teknik notlar
- Python, Tkinter arayüzü ve standart
socketmodülüyle yazıldı; PyInstaller ile tek dosyalık exe olarak paketlendi. - Liftoff'un gönderdiği her UDP paketi 97 bayttır ve sabit bir ikili formatta çözülür.
- Uygulama yalnızca yerel ağda dinler; hiçbir veri dışarı gönderilmez.